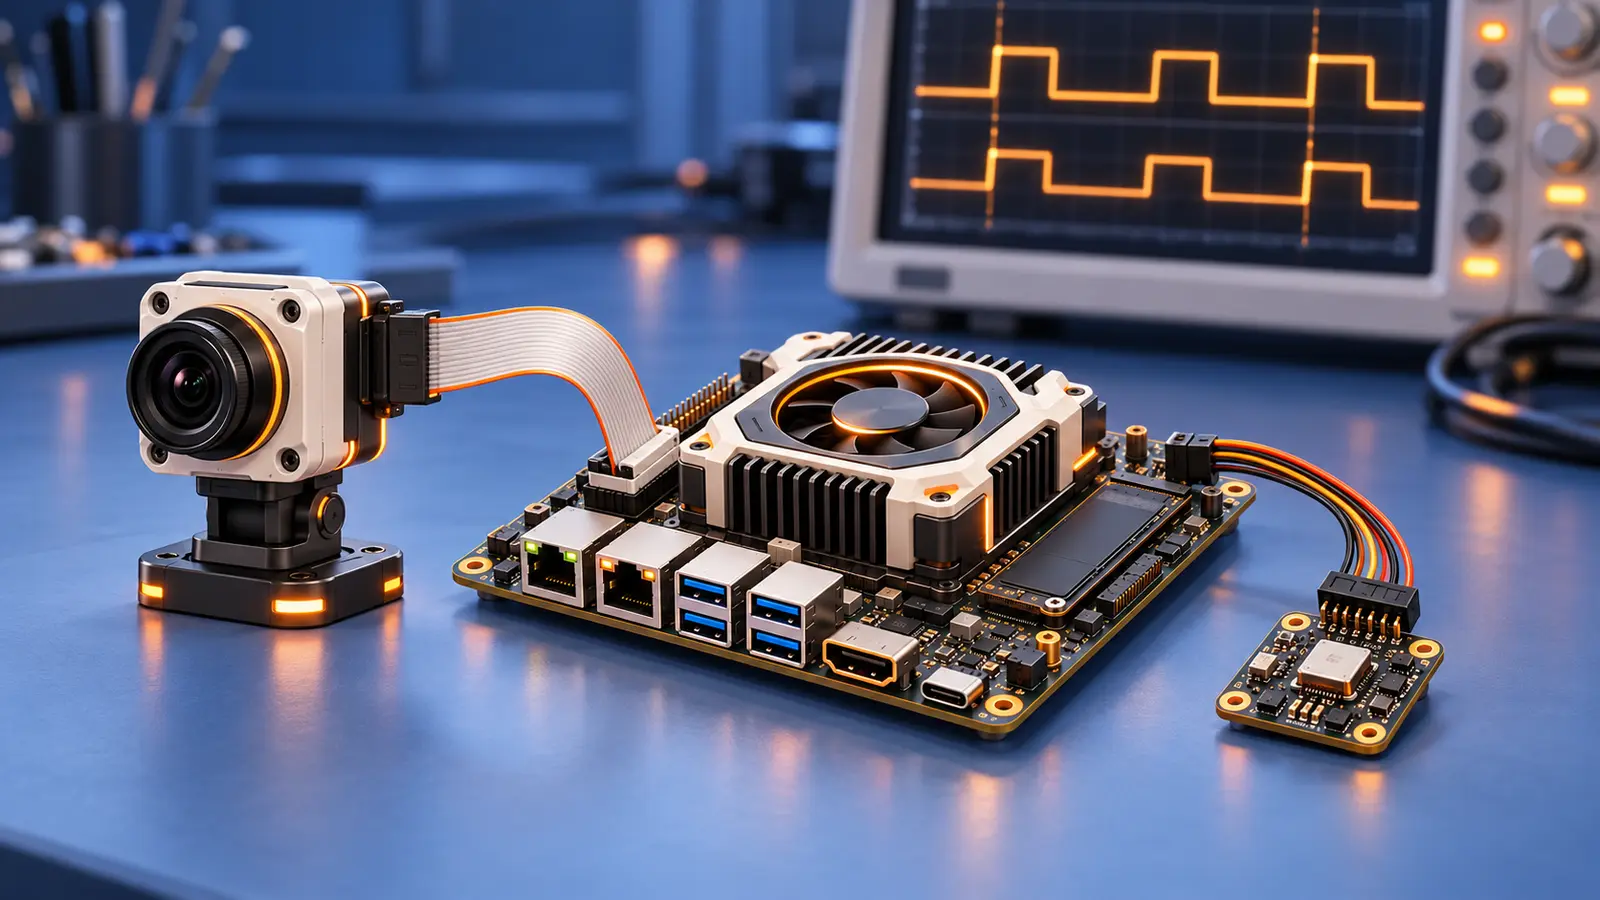
Wer Sensor-Fusion ernst nimmt, merkt schnell: Das kniffligste Problem ist selten das Modell – sondern die Zeit. Eine Kamera, die 30 ms hinter der IMU liegt, verwirft jede saubere Odometrie-Schätzung. Hier unser bewährtes Setup auf einem NeuralCore-Board:
1. Einen gemeinsamen Takt vereinbaren
Beide Sensoren sollten auf dieselbe Zeitquelle zeigen. Auf unseren Boards empfiehlt sich der monotonische System-Clock als Referenz – NTP-Sprünge korrumpieren sonst mitten im Lauf die Timestamps.
2. Hardware-Trigger statt Polling
Wo möglich: Die Kamera triggert per GPIO die IMU-Abtastung (oder umgekehrt). Software-seitiges Polling kostet je nach Scheduler-Jitter 5–15 ms – zu viel für dynamische Bewegungen.
3. Verzögerung messen, nicht schätzen
Legen Sie ein bewegtes Muster vor die Linse und vergleichen Sie Frame-Zeitpunkt und IMU-Ausschlag. Die gemessene Konstante lässt sich als Offset in den Treiber ziehen.
Faustregel: Unter 10 ms Offset bleibt Fusion stabil. Darüber wächst der Positionsfehler quadratisch mit der Drehgeschwindigkeit.
Passende IMU-Breakouts und Kameramodule mit MIPI-Interface finden Sie in der Kategorie Sensorik & Kameras.